Сторінка
4
У випадку системи спостереження з неперевним аргументом

 ,
 . (25)
Стан  будемо шукати у вигляді наступної лінійної операції
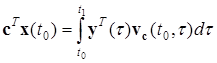 .
Функція  представляється як керування в системі
 (26)
по переводу її траєкторії з точки  в точку
 .
При розв'язанні задачі термінального керування для систем з неперервним аргументом можливі два випадки.
1) 1) Існує множина розв'язків задачі термінального спостереження для систем із неперевним аргументом.
Необхідна і достатня умова існування множини розв'язків задачі термінального спостереження системою (26) наступне
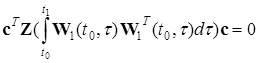 , (27)
де  - матриця імпульсних перехідних характеристик для системи (26). Якщо на інтервалі
 виконується умова (27), то існує множина розв'язків задачі термінального спостереження
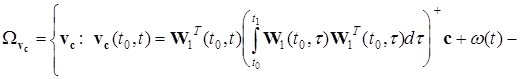
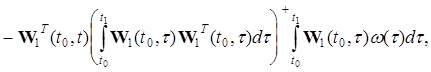
 ,
де  - інтегровані функції на інтервалі
 .
Вектор стану системи (25) має вид
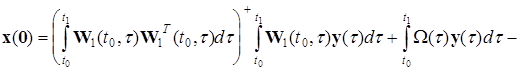
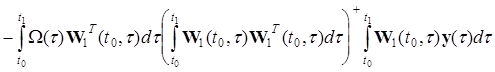 ,
 .
Матричні функції  інтегровані на інтервалі
 .
2) Розв'язок задачі термінального спостереження не існує.
У цьому випадку множина псевдорозв'язків задачі термінального спостереження визначається виразом
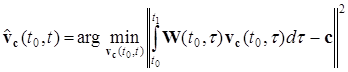 .
Необхідна і достатня умова розв'язку задачі термінального спостереження наступне
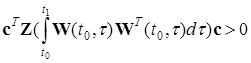 .
Множина псевдорозв'язків задачі термінального спостереження має вид
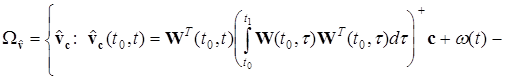
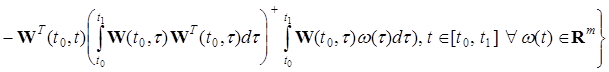 ,
Оцінка вектора стану системи (25) представляється такий чином
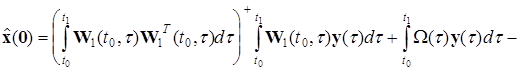
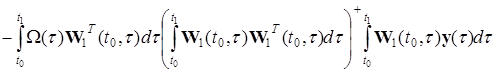 ,
 .
Матричні функції інтегровані на інтервалі  .
 Завантажити реферат
Інші реферати на тему «Математика»:
Інтегрування виразів, що містять тригонометричні функції. Приклади первісних, що не є елементарними функціями. Використання таблиць неозначених інтегралів
Задача Коші. Лінійні диференціальні рівняння із сталими коефіцієнтами. Загальний та частинний розв’язки
Функціональний ряд, область його збіжності. Cтепеневі ряди. Теорема Абеля
Власні числа і власні вектори квадратної матриці, характеристичне рівняння
Визначення та обчислення довжини дуги плоскої кривої в декартових та полярних координатах. Площа поверхні